본문 바로가기
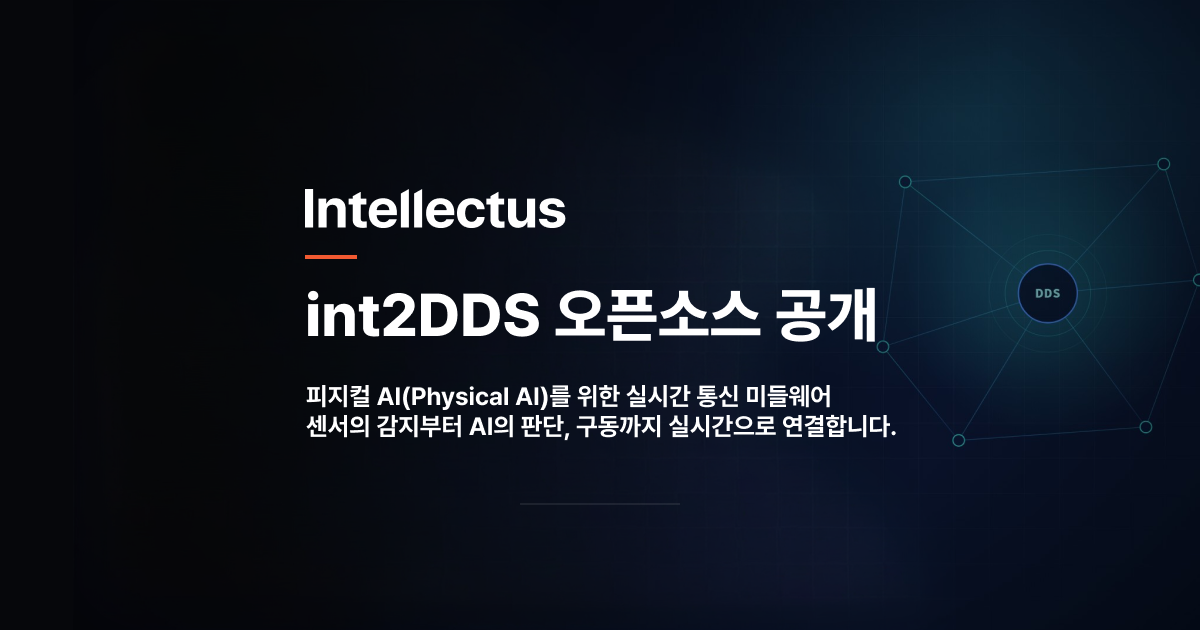
인텔렉투스(Intellectus)는 자사의 DDS 기반 실시간 통신 미들웨어 'int2DDS'를 오픈소스로 공개하고, ROS 2 환경에서 int2DDS를 연동하기 위한 미들웨어 인터페이스 구현체 'rmw_int2dds'도 함께 공개했다고 22일 밝혔다. rmw_int2dds는 ROS 2 공식 패키지 배포 체계에 등록됐다.
공개된 소스 코드는 Apache License 2.0에 따라 활용·수정·재배포할 수 있다. RMW(ROS Middleware)는 ROS 2 애플리케이션과 기반 통신 미들웨어를 연결하는 추상화 계층이다. 인텔렉투스는 int2DDS와 함께 rmw_int2dds를 공개함으로써 ROS 2 연동을 위한 기술 기반을 마련했으며, 개발자와 연구기관이 관련 기술을 검토하고 활용할 수 있도록 오픈소스 생태계를 확대해 나갈 계획이다.
인텔렉투스는 피지컬 AI 확산에 따라 실시간 통신 계층의 역할이 커질 것으로 보고 있다. 로봇과 자율주행 차량, 산업 설비에서는 센서가 생성하는 대용량 데이터와 주기적인 제어 명령이 동일한 분산 시스템 안에서 처리돼야 한다. 특히 센싱과 AI 추론, 제어가 연속적으로 이뤄지는 시스템에서는 각 단계의 데이터를 정해진 시간 안에 전달하는 통신 구조가 전체 시스템 운용에 직접적인 영향을 미친다. 이에 센싱부터 AI 추론, 판단과 구동에 이르는 과정이 요구 시간 안에 안정적으로 연결되기 위해서는 낮고 예측 가능한 지연과 신뢰성 있는 데이터 전달 구조가 필요하다.
int2DDS는 OMG(Object Management Group)의 DDS(Data Distribution Service) 및 RTPS 표준을 기반으로 개발된 데이터 중심 통신 미들웨어다. 발행·구독 방식의 통신 구조와 QoS 정책을 기반으로 센서 및 제어 데이터를 효율적으로 전달하고, 분산 노드의 확장과 다양한 시스템 간 연계를 지원하는 것을 목표로 한다.
int2DDS는 인텔렉투스의 상용 미들웨어 'int2ConneX'의 DDS 통신 계층을 구성한다. int2ConneX는 이를 기반으로 산업 현장에 필요한 시스템 연동과 운영·모니터링, 기술지원 기능을 제공하며, 방산·자율주행·로보틱스 분야의 프로젝트와 실증 환경에 적용 중이다.
인텔렉투스는 이번 오픈소스 공개와 ROS 2 공식 배포를 계기로 개발자와 연구기관, 기업이 int2DDS를 직접 검증하고 활용할 수 있는 접점을 확대할 계획이다. 실제 사용 과정에서 접수되는 기술 의견과 코드 기여를 바탕으로 ROS 2 호환성과 QoS 기능, 피지컬 AI 환경에 필요한 실시간 통신 기능도 지속적으로 고도화한다는 방침이다.
인텔렉투스 이상웅 공동대표는 "피지컬 AI 시스템에서는 AI 모델의 성능뿐 아니라 센싱과 추론, 제어 결과를 요구되는 시점에 안정적으로 전달하는 통신 기반이 중요하다"며 "이번 오픈소스 공개와 ROS 2 공식 배포가 개발자들이 int2DDS를 직접 시험하고 기술 발전에 참여하는 계기가 되기를 바란다"고 밝혔다.
이어 "다양한 산업 현장의 요구를 반영해 int2DDS의 성능과 호환성을 지속적으로 개선하고, 국내에서 개발한 실시간 통신 기술이 글로벌 오픈소스 생태계에서 활용될 수 있도록 기반을 확대하겠다"고 말했다.
int2DDS와 rmw_int2dds의 소스 코드와 설치 방법, 기술 문서는 인텔렉투스 공식 홈페이지와 GitHub를 통해 제공하고 있다. 기술 문의와 테스트 후기, 개발 관련 의견은 인텔렉투스 공식 Discord 커뮤니티를 통해 공유할 수 있다.
전문 출처 : https://n.news.naver.com/mnews/article/050/0000111215
김혜인 기자 hyein51@hankyung.com



본문 바로가기
인텔렉투스(Intellectus)는 자사의 DDS 기반 실시간 통신 미들웨어 'int2DDS'를 오픈소스로 공개하고, ROS 2 환경에서 int2DDS를 연동하기 위한 미들웨어 인터페이스 구현체 'rmw_int2dds'도 함께 공개했다고 22일 밝혔다. rmw_int2dds는 ROS 2 공식 패키지 배포 체계에 등록됐다.
공개된 소스 코드는 Apache License 2.0에 따라 활용·수정·재배포할 수 있다. RMW(ROS Middleware)는 ROS 2 애플리케이션과 기반 통신 미들웨어를 연결하는 추상화 계층이다. 인텔렉투스는 int2DDS와 함께 rmw_int2dds를 공개함으로써 ROS 2 연동을 위한 기술 기반을 마련했으며, 개발자와 연구기관이 관련 기술을 검토하고 활용할 수 있도록 오픈소스 생태계를 확대해 나갈 계획이다.
인텔렉투스는 피지컬 AI 확산에 따라 실시간 통신 계층의 역할이 커질 것으로 보고 있다. 로봇과 자율주행 차량, 산업 설비에서는 센서가 생성하는 대용량 데이터와 주기적인 제어 명령이 동일한 분산 시스템 안에서 처리돼야 한다. 특히 센싱과 AI 추론, 제어가 연속적으로 이뤄지는 시스템에서는 각 단계의 데이터를 정해진 시간 안에 전달하는 통신 구조가 전체 시스템 운용에 직접적인 영향을 미친다. 이에 센싱부터 AI 추론, 판단과 구동에 이르는 과정이 요구 시간 안에 안정적으로 연결되기 위해서는 낮고 예측 가능한 지연과 신뢰성 있는 데이터 전달 구조가 필요하다.
int2DDS는 OMG(Object Management Group)의 DDS(Data Distribution Service) 및 RTPS 표준을 기반으로 개발된 데이터 중심 통신 미들웨어다. 발행·구독 방식의 통신 구조와 QoS 정책을 기반으로 센서 및 제어 데이터를 효율적으로 전달하고, 분산 노드의 확장과 다양한 시스템 간 연계를 지원하는 것을 목표로 한다.
int2DDS는 인텔렉투스의 상용 미들웨어 'int2ConneX'의 DDS 통신 계층을 구성한다. int2ConneX는 이를 기반으로 산업 현장에 필요한 시스템 연동과 운영·모니터링, 기술지원 기능을 제공하며, 방산·자율주행·로보틱스 분야의 프로젝트와 실증 환경에 적용 중이다.
인텔렉투스는 이번 오픈소스 공개와 ROS 2 공식 배포를 계기로 개발자와 연구기관, 기업이 int2DDS를 직접 검증하고 활용할 수 있는 접점을 확대할 계획이다. 실제 사용 과정에서 접수되는 기술 의견과 코드 기여를 바탕으로 ROS 2 호환성과 QoS 기능, 피지컬 AI 환경에 필요한 실시간 통신 기능도 지속적으로 고도화한다는 방침이다.
인텔렉투스 이상웅 공동대표는 "피지컬 AI 시스템에서는 AI 모델의 성능뿐 아니라 센싱과 추론, 제어 결과를 요구되는 시점에 안정적으로 전달하는 통신 기반이 중요하다"며 "이번 오픈소스 공개와 ROS 2 공식 배포가 개발자들이 int2DDS를 직접 시험하고 기술 발전에 참여하는 계기가 되기를 바란다"고 밝혔다.
이어 "다양한 산업 현장의 요구를 반영해 int2DDS의 성능과 호환성을 지속적으로 개선하고, 국내에서 개발한 실시간 통신 기술이 글로벌 오픈소스 생태계에서 활용될 수 있도록 기반을 확대하겠다"고 말했다.
int2DDS와 rmw_int2dds의 소스 코드와 설치 방법, 기술 문서는 인텔렉투스 공식 홈페이지와 GitHub를 통해 제공하고 있다. 기술 문의와 테스트 후기, 개발 관련 의견은 인텔렉투스 공식 Discord 커뮤니티를 통해 공유할 수 있다.
전문 출처 : https://n.news.naver.com/mnews/article/050/0000111215
김혜인 기자 hyein51@hankyung.com